電動機の温度センサには通常、RTD、サーミスタ、熱電対、光ファイバーセンサがあり、それぞれ異なる測定目的に適します。最もよく取り上げられるのは巻線温度ですが、同じ電動機の軸受、ハウジング、その他の内部位置にセンサを設けることもあります。
適切なセンサは、測定位置、温度範囲、電気的環境、必要精度、応答挙動、設置スペース、監視インターフェースによって決まります。
電動機に使う温度センサの種類
モータ温度の測定には、主に4種類のセンサが使用されます。RTD(測温抵抗体)は、温度による電気抵抗の変化を利用します。サーミスタも抵抗変化を利用しますが、半導体材料を使用し、応答曲線が異なります。熱電対は温度に応じた微小電圧を発生します。光ファイバーセンサは光信号を利用し、蛍光式では、感温部の材料の蛍光特性から温度を求めます。
モータには軸受温度センサや表面・ハウジングセンサも設置される場合があります。軸受・ハウジングセンサは、巻線・固定子センサとは異なる熱的な量を測定します。
モータ温度測定用RTDセンサ
RTDは測温抵抗体です。温度によって抵抗が安定して再現性よく変化し、監視装置が測定抵抗を温度値に変換します。PT100とPT1000は一般的な名称で、基準温度における公称抵抗値を示します。
電動機では、RTDを固定子巻線に埋め込むか、軸受に配置する方法が一般的です。巻線用RTDは製造時に所定の位置へ設置され、多くの場合はコイル辺の間や、電動機設計で定められた位置に配置されます。抵抗と温度の関係が安定しているため、RTDは継続的な温度監視に適しています。また、多くの電動機保護リレー、PLC、監視システムはRTD入力に直接対応しています。
選定時にはいくつかの点に注意が必要です。RTDは電気導体を必要とするため、特に高電圧機器ではリード配線と絶縁を検討する必要があります。電気的に厳しい環境では信号経路にも注意が必要です。具体的な精度等級、許容差、測温範囲はRTDの種類とメーカーによって異なるため、製品資料を確認してください。
電動機巻線のサーミスタ
サーミスタは温度に敏感な抵抗体です。NTCは温度上昇とともに抵抗が低下し、PTCは通常、定められた温度付近で抵抗が急増します。
PTCサーミスタは、保護やしきい値検出によく使われます。制御回路が抵抗を監視し、急な変化によって巻線が所定の状態に達したことを検出します。NTCサーミスタは温度に応じて変わる抵抗を持ち、適切な回路を使うと温度値として読み取れます。
サーミスタは、小型化、簡単な保護機能、急激な抵抗変化が求められる用途で有用です。ただし、すべてを高精度な連続測温装置と見なすべきではありません。動作と監視目的は、センサの種類と接続する制御回路によって異なります。保護用サーミスタが答える課題は、巻線温度データを連続取得するセンサとは異なります。
電動機測温用熱電対
熱電対は2種類の異なる金属を接合し、その接合部で温度に依存する電圧を発生させます。感温接点は小さくでき、応答速度は構造によって変わります。幅広い産業用途で使用され、モーターや駆動される機器にも用いられます。
主な検討事項は電気的な条件です。信号は導体を通る微小電圧であり、計測器側に基準接点の仕組みが必要です。電気的条件が厳しい環境では、接地、シールド、信号配線が結果に影響します。これは電動機で熱電対を使用できないという意味ではありません。環境によっては、光学式測定よりも配線に注意を払う必要があるということです。
電動機巻線用光ファイバー温度センサ
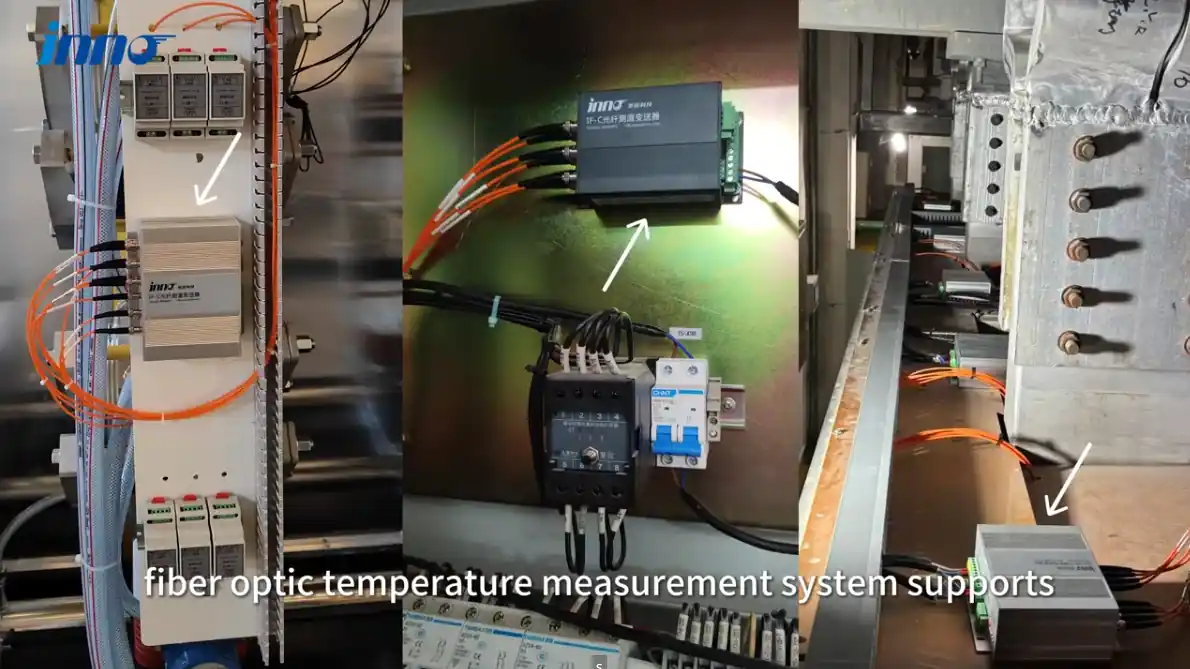
INNOの技術は、蛍光式の光ファイバー点式測温です。プローブには感温部があり、その先端の温度を測定します。光ファイバーが励起光を先端へ送り、戻り信号を対応計器へ伝送し、計器が温度値に変換します。
各プローブは、定められた1か所の物理位置を測定します。感温先端と計測器の間のファイバーは信号を伝送しますが、その長さに沿って温度を測るものではありません。これは点式測温であり、分布型測温ではなく、未知のホットスポットを自動的に探すこともできません。測定点は事前に選定する必要があります。
巻線では、 モーター巻線用光ファイバー温度プローブ は、選定した巻線位置に感温先端を置いて設置します。一般的な構造とプローブ種類の範囲は、次のページで説明しています。 光ファイバー温度センサ.
モーター用途に関連する特性は以下です。
- 光学経路の電気的絶縁。
- 高い耐電磁干渉性
- 選定した高電圧・強電磁界環境への適性。
- 設置スペースの限られる箇所に有用な小型プローブ形状
- 複数独立プローブによる多点監視。
これらは測定方式の特性であり、すべての設置に対する保証ではありません。特定のモータに光ファイバープローブが適合するかは、測定位置、巻線設計、機械からファイバーを引き出す方法によって決まります。
RTD・サーミスタ・熱電対・光ファイバーセンサ比較
下表は、4種類の動作原理と一般的な検討用途を比較したものです。順位づけではなく中立的な比較であり、各行は製品によって異なる一般特性を示しています。
| センサ種類 | 測定原理 | 代表電動機用途 | 測定点の電気信号 | 連続温度測定 | 主な選定検討事項 |
|---|---|---|---|---|---|
| RTD | 温度に応じて抵抗が変化 | 埋込巻線・固定子・軸受監視 | はい。感温素子まで電気導体が延びます。 | はい | 電気環境でのリード線、絶縁、信号配線。 |
| サーミスタ | 半導体抵抗が温度で変化。 | 巻線保護、しきい値検出、一部設計では温度表示 | はい。感温素子まで電気導体が延びます。 | センサ種類と制御回路によります。 | 目的が保護か継続データか。 |
| 熱電対 | 異種金属接点の熱起電力。 | 一部のモーター・機器位置を含む一般産業測定 | はい。導体上の微小電圧信号です。 | はい | 基準接点、接地、シールド。 |
| 光ファイバーセンサ | 蛍光挙動など、先端からの光信号。 | 電気的条件の厳しい環境を含む、選定巻線点での直接測定 | いいえ。測定点の信号経路は光学式です。 | はい | 点配置、ファイバー経路、対応計器チャンネル |
電動機の温度センサ設置位置
位置によって目的が異なるため、他の条件を考える前に測定場所でセンサ候補が絞られることがよくあります。
固定子巻線
固定子巻線はモータ温度監視の主要箇所です。通常は製造時に、選定した巻線位置へセンサを埋め込むか配置します。どの種類の固定子温度センサも設置位置だけを測定するため、センサの種類と同じくらい巻線に対する配置位置が重要です。
軸受
軸受温度監視の目的は、巻線監視とは異なります。潤滑と機械的状態に関係し、一般にRTDが使われます。通常、軸受に光ファイバー方式は必須ではありません。方式の選択は他の場所と同様、位置、環境、監視システムによって決まります。
電動機筐体
筐体温度や表面温度は測定しやすいものの、内部巻線温度と直接同じにはなりません。差はモーター設計、負荷、冷却によって変わります。筐体測定はほかの目的には役立ちますが、巻線に設置するセンサの代替ではありません。
その他の内部位置
電動機設計によっては、スロット、コイルエンド、その他の熱的な位置など、別の内部点も重要です。センサを設置できる位置は構造によって異なり、すべての電動機に共通するルールはありません。
巻線温度が重要な理由
巻線温度は、電流、損失、負荷、冷却、周囲条件、通風の複合的な影響を反映します。負荷電流が増えると、一般に巻線損失が増え、発熱も増加します。冷却や通風が制限されると、同じ負荷でも巻線温度が高くなることがあります。巻線に設置したセンサは、これらの作用を合わせた結果を捉えます。表面温度測定では同じ情報を得られません。
許容温度は電動機設計、絶縁システム、適用仕様によって異なるため、一般的な数値ではなく電動機の文書を参照してください。巻線抵抗法や表面測定などの測定方法は、次の記事で解説しています: モーター巻線温度の測定方法.
モーターの複数温度点監視
点センサ1つで、1箇所の温度値が得られます。複数の重要箇所には、それぞれ専用のセンサが必要です。光ファイバー点式測温では、指定点1つがプローブ1本と計器の対応する有効チャンネル1つに対応します。
構成例として、巻線の独立した3箇所の監視には通常、プローブ3本と対応する有効チャンネルが少なくとも3つ必要です。これは一例です。測定点数はモータ設計と監視目的によって決まり、すべてのモータに3点が必要なわけではありません。
複数のプローブは独立した複数点の測定であり、分布温度プロファイルではありません。多チャンネル計測器の説明はこちらです: 光ファイバー温度監視システム。用途全体の背景は以下で説明します: モータ・発電機温度監視.
電動機用温度センサの選び方
以下を順に検討します。各項目で選択肢を絞れます。
- 測定位置: 巻線、固定子、軸受、筐体、その他内部点。
- 想定温度範囲: センサ文書と照合してください。
- 必要な応答特性: 測定値に必要な変化追従速度。
- 必要精度: 仕様に記載され、選定センサで確認した値。
- 電気的絶縁要件: 測定点で導電性配線を許容できるか。
- 電磁環境: 高電圧、強電磁界、高周波条件。
- 利用可能な設置空間: 予定測定点での空間。
- センサ径・形状: プローブが位置に収まるか。
- ケーブル・光経路: モーターからの引出しと計測器までの接続方法。
- 測定点数: 独立位置ごとに専用センサが必要です。
- 必要監視チャネル: 全センサに十分な対応入力チャンネル。
- 制御・PLC・監視インターフェース: 既存システムが受け付ける信号形式。
用途条件別のセンサ選定
表は代表的な条件で検討するセンサ種類と、選択を決める問いを示します。他の選択肢を除外するものではありません。
| 用途条件 | 一般的に検討するセンサ種類 | 主な問い |
|---|---|---|
| 埋め込み固定子巻線監視。 | RTD、サーミスタ、熱電対、光ファイバー。 | 監視システムはその信号形式に対応し、製造中にその位置へアクセスできますか。 |
| 電動機保護しきい値。 | サーミスタ・RTD | 接点動作だけでよいか、継続温度データが必要か。 |
| 一般的な産業温度測定 | RTD、熱電対 | 用途に必要な範囲とインターフェースは何ですか。 |
| 高電圧モーター巻線 | RTD、光ファイバー | 測定点の絶縁と電気的絶縁はどのように確保しますか。 |
| 強電磁環境 | シールド電気式センサ、光ファイバー。 | 配線・シールドで電気信号の信頼性を保てますか。それとも光経路が適していますか。 |
| 多点巻線監視 | RTD、光ファイバー | 必要な独立点数はいくつですか。十分なチャンネルがありますか。 |
| 軸受監視 | RTD、熱電対 | 軸受位置にはどの取付方法・接続が使えますか。 |
高電圧・強いEMI環境の温度測定
電気式センサは導電性配線と電気信号を使います。多くの電動機では有効ですが、高電圧機や強い電磁界が存在する場合は、配線自体が設計上の課題になります。絶縁、接地、シールド、ケーブル経路を検討し、電磁界の中でも信号の信頼性を維持する必要があります。
光ファイバー測定では、感温点と計器の間に光の経路を使用します。測定点に導電性の信号経路がないため、一部の高電圧、強電界、RF環境では、電気的絶縁や信号の引き回しを簡素化できます。これは測定方式の説明であり、あらゆる影響を完全に受けないという意味ではありません。光ファイバープローブは高い耐電磁干渉性を備えますが、実際の結果は設置条件にも左右されます。
モータ温度監視:新設計と後付け比較
新しいモーターでは、設計・製造時に埋込みセンサを計画できます。測定点を合意し、巻線にアクセスできる間にセンサを配置して、配線やファイバー経路を構造に組み込めます。
既設の電動機では、巻線内部へのアクセスが通常限られます。選択肢には、既設の埋め込みRTD、軸受センサ、表面測定、アクセス可能な他の内部位置などがあります。既存巻線へ常に光ファイバープローブを後付けできると考えず、案件ごとに技術検討を行う必要があります。
センサ選択を左右する設置上の制約
- 測定位置を定義する前にセンサを選ぶこと。
- 筐体温度を巻線温度として扱うこと。
- 1つのセンサが巻線全体を示すと考えること。
- 測定点の電気的絶縁要件を無視すること。
- 設計終盤までケーブル・ファイバー経路を検討しないこと。
- 継続温度データが必要なのに保護用サーミスタを使うこと。
- 複数点プローブを分布型測定と思い込むこと。
結論
電動機にはRTD、サーミスタ、熱電対、光ファイバーセンサを使用できますが、それぞれ測定や保護の目的が異なります。RTDは電気抵抗に基づく継続監視に対応します。サーミスタは小型の感温・保護機能を提供します。熱電対は幅広い産業用温度測定に対応します。光ファイバーセンサは、電気的に絶縁された光信号経路を使って物理的な1点を直接測定します。
センサ選定はセンサ名ではなく、測定点と使用環境から始まります。位置、温度範囲、電気条件、監視インターフェースを定めると、通常は適切な選択肢が明確になります。
モータープロジェクトで巻線温度の直接測定が必要な場合、INNOが測定点、プローブ構成、ファイバー経路、チャネル要件の検討を支援します。